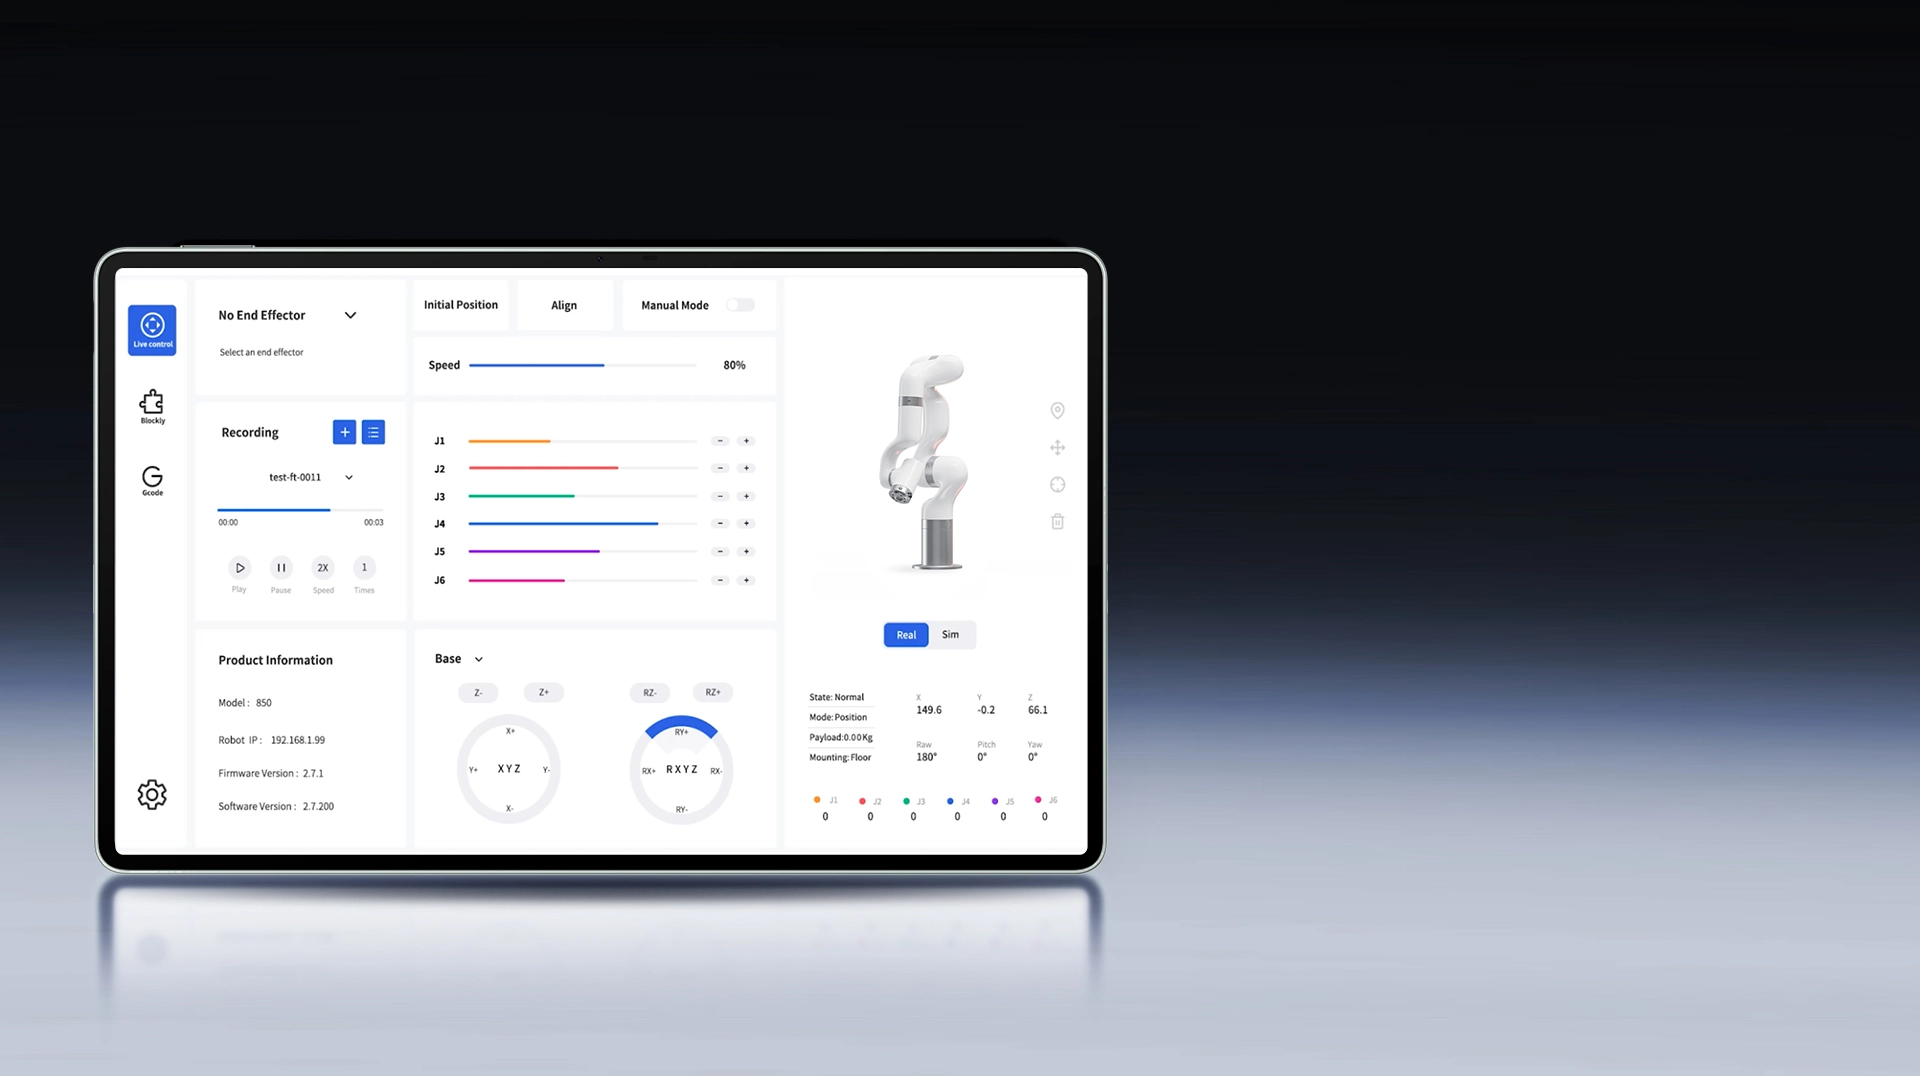
UFACTORY STUDIO
UFACTORY Studio
컨트롤 박스에 내장된 웹 기반 로봇 제어 소프트웨어. 블록 코딩, 핸드 가이딩 티칭, 안전 설정, 3D 시뮬레이션 뷰를 제공합니다. 로봇이 없어도 온라인 체험판으로 미리 사용해 볼 수 있습니다.
온라인 체험하기 ↗UFACTORY 로봇을 제어하고 개발하는 데 필요한 모든 도구. 웹 기반 UFACTORY Studio부터 오픈소스 SDK와 ROS 패키지까지 바로 시작하세요.
컨트롤 박스에 내장된 웹 기반 로봇 제어 소프트웨어. 블록 코딩, 핸드 가이딩 티칭, 안전 설정, 3D 시뮬레이션 뷰를 제공합니다. 로봇이 없어도 온라인 체험판으로 미리 사용해 볼 수 있습니다.
온라인 체험하기 ↗모든 SDK는 오픈소스로 GitHub에서 제공됩니다. Windows 10+, macOS 10.10+, Ubuntu 20.04 LTS+ 지원.
가장 빠르게 로봇을 제어하는 방법. 위치 · 관절 제어, I/O, 그리퍼, 상태 조회 API와 풍부한 예제를 제공합니다.
pip install xarm-python-sdk실시간성과 성능이 필요한 애플리케이션, 기존 C++ 시스템과의 통합에 적합합니다. Linux · Windows 빌드 지원.
git clone https://github.com/xArm-Developer/xArm-CPLUS-SDK.gitROS 1용 패키지. MoveIt 경로 계획, Gazebo 시뮬레이션, 드라이버와 예제를 포함합니다.
git clone https://github.com/xArm-Developer/xarm_ros.git --recursiveROS 2용 패키지. MoveIt 2, Gazebo, RViz 연동과 실시간 제어 인터페이스를 지원합니다.
git clone https://github.com/xArm-Developer/xarm_ros2.git --recursive