UFACTORY / 소프트웨어

쉬운 제어, 개방형 생태계

코딩 경험이 없어도 바로 시작할 수 있는 UFACTORY Studio부터, 연구와 시스템 통합을 위한 오픈소스 SDK까지 모든 모델에서 동일하게 사용합니다.

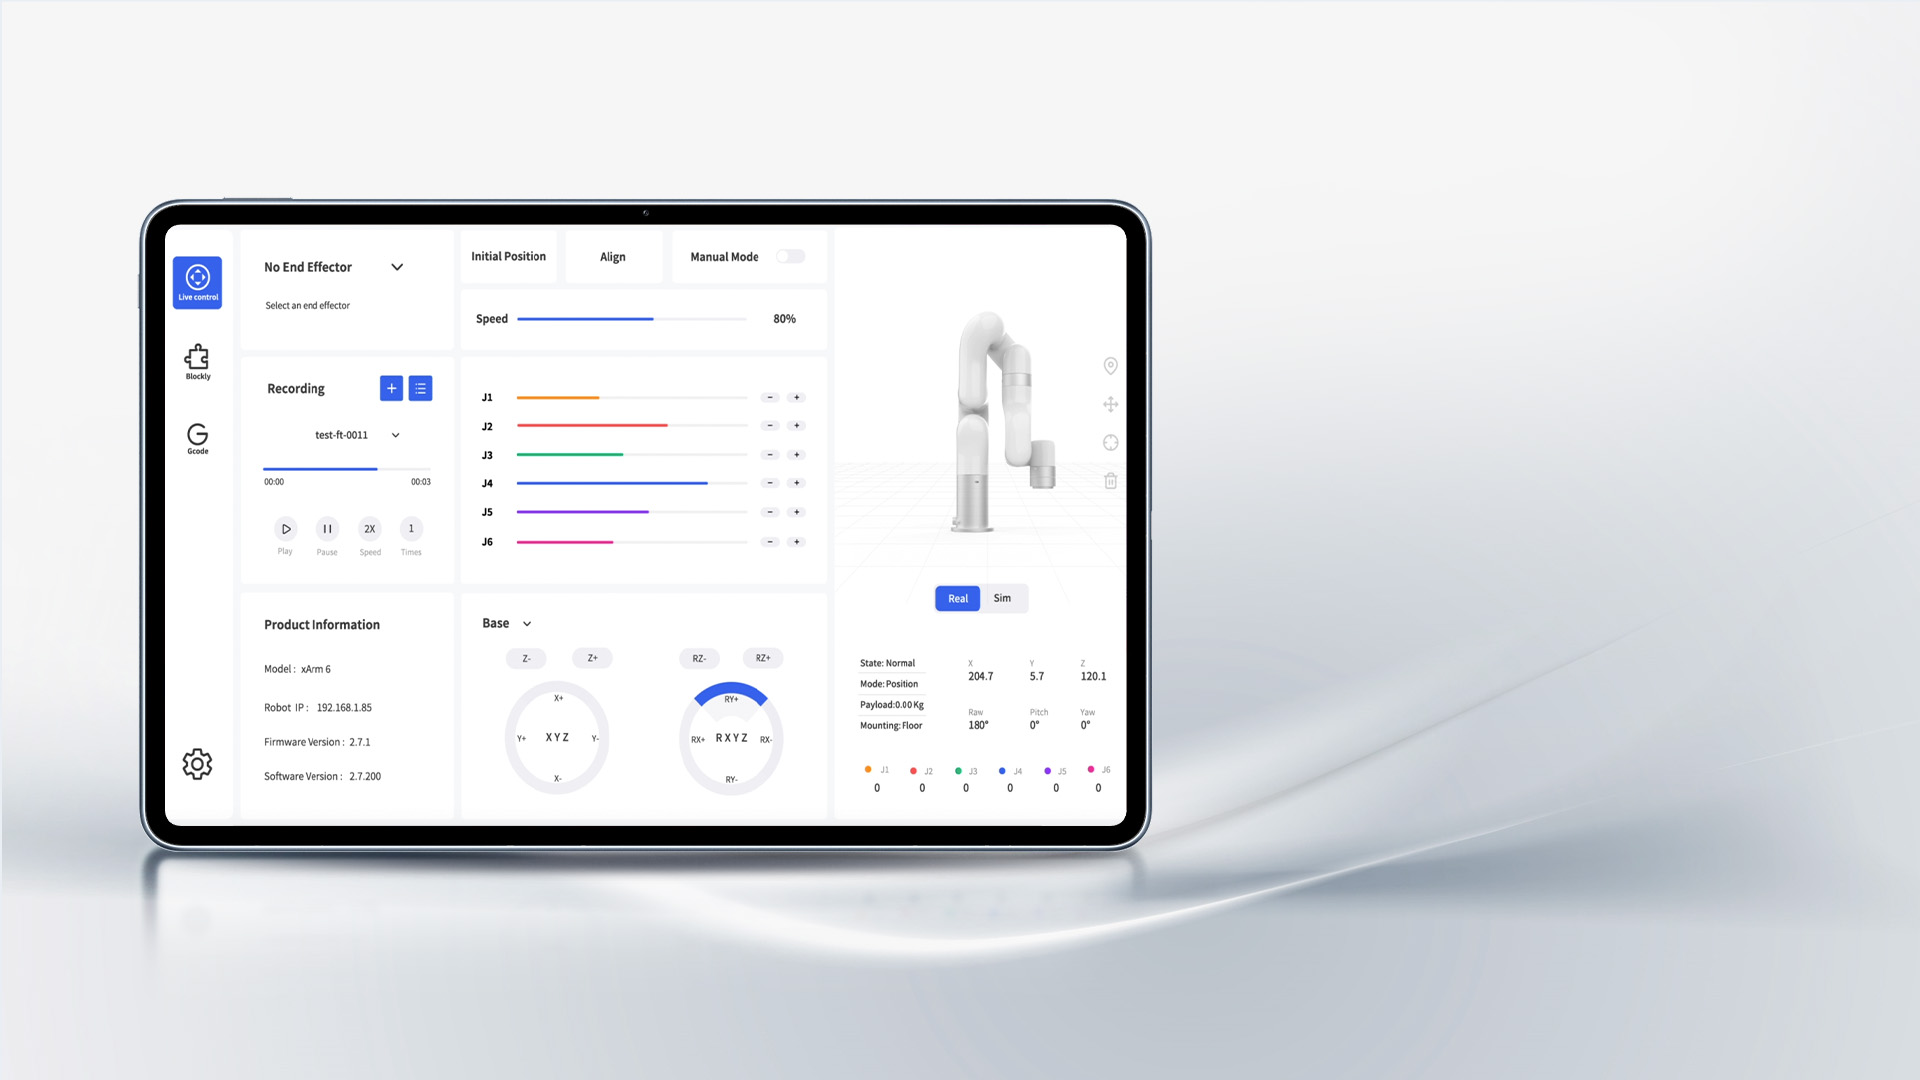
UFACTORY Studio
UFACTORY STUDIO

브라우저에서 바로 쓰는 로봇 제어 소프트웨어

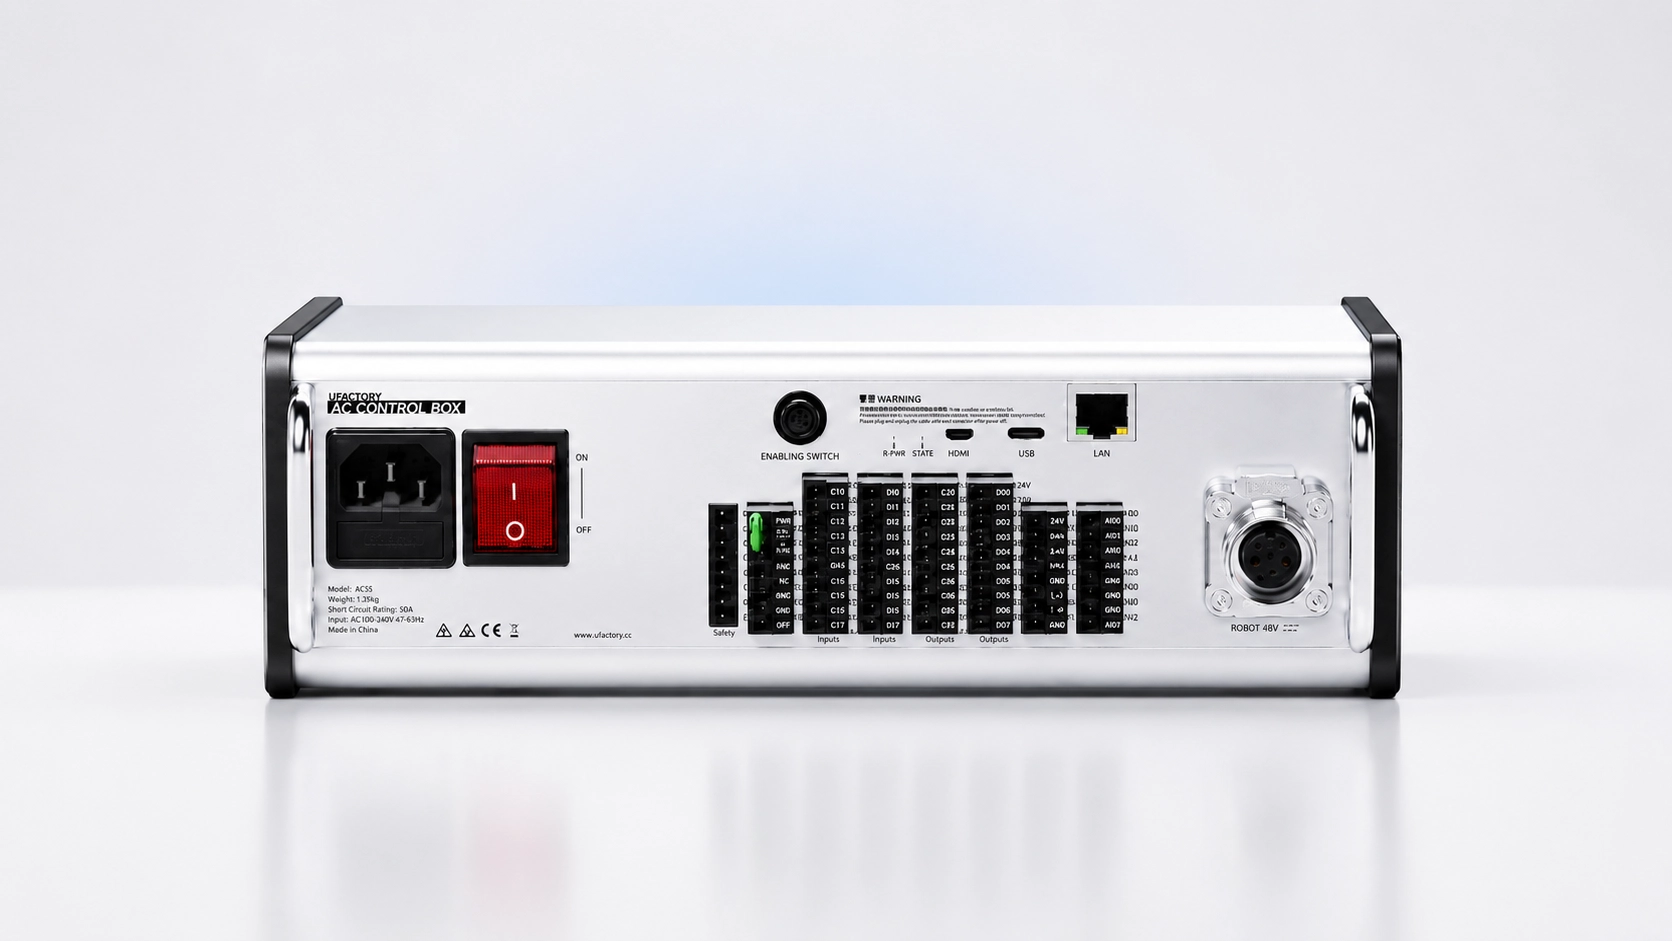
컨트롤 박스에 내장된 웹 기반 소프트웨어로, PC · 태블릿 브라우저나 데스크탑 앱(Mac · Windows)으로 접속해 사용합니다.

  • 드래그 앤 드롭 블록 프로그래밍
  • 핸드 가이딩(직접 교시)으로 동작 기록
  • 가이드 튜토리얼 · Modbus RTU 디버거 내장
  • 안전 설정: 충돌 감도, 속도 · 관절 범위 제한, I/O 안전 정지

UFACTORY Studio 체험하기   로봇 툴박스
DEVELOPER

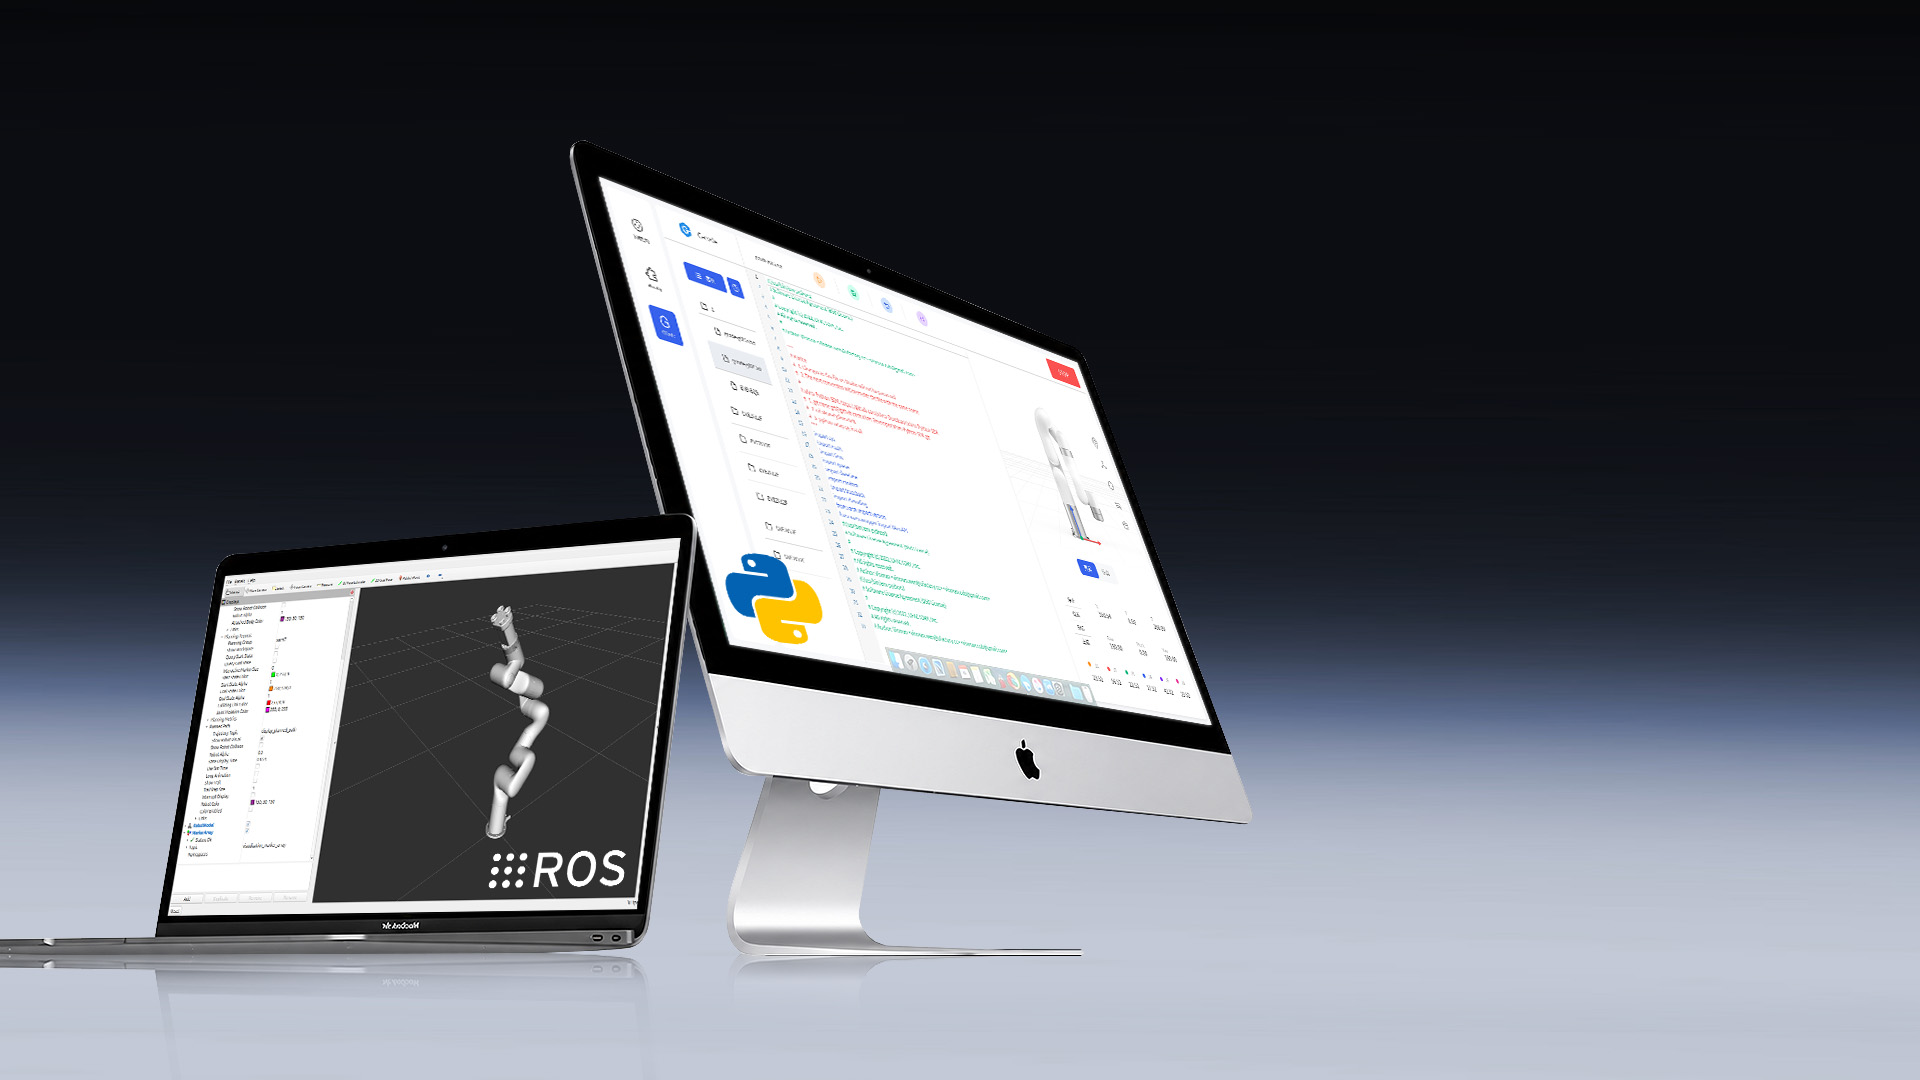
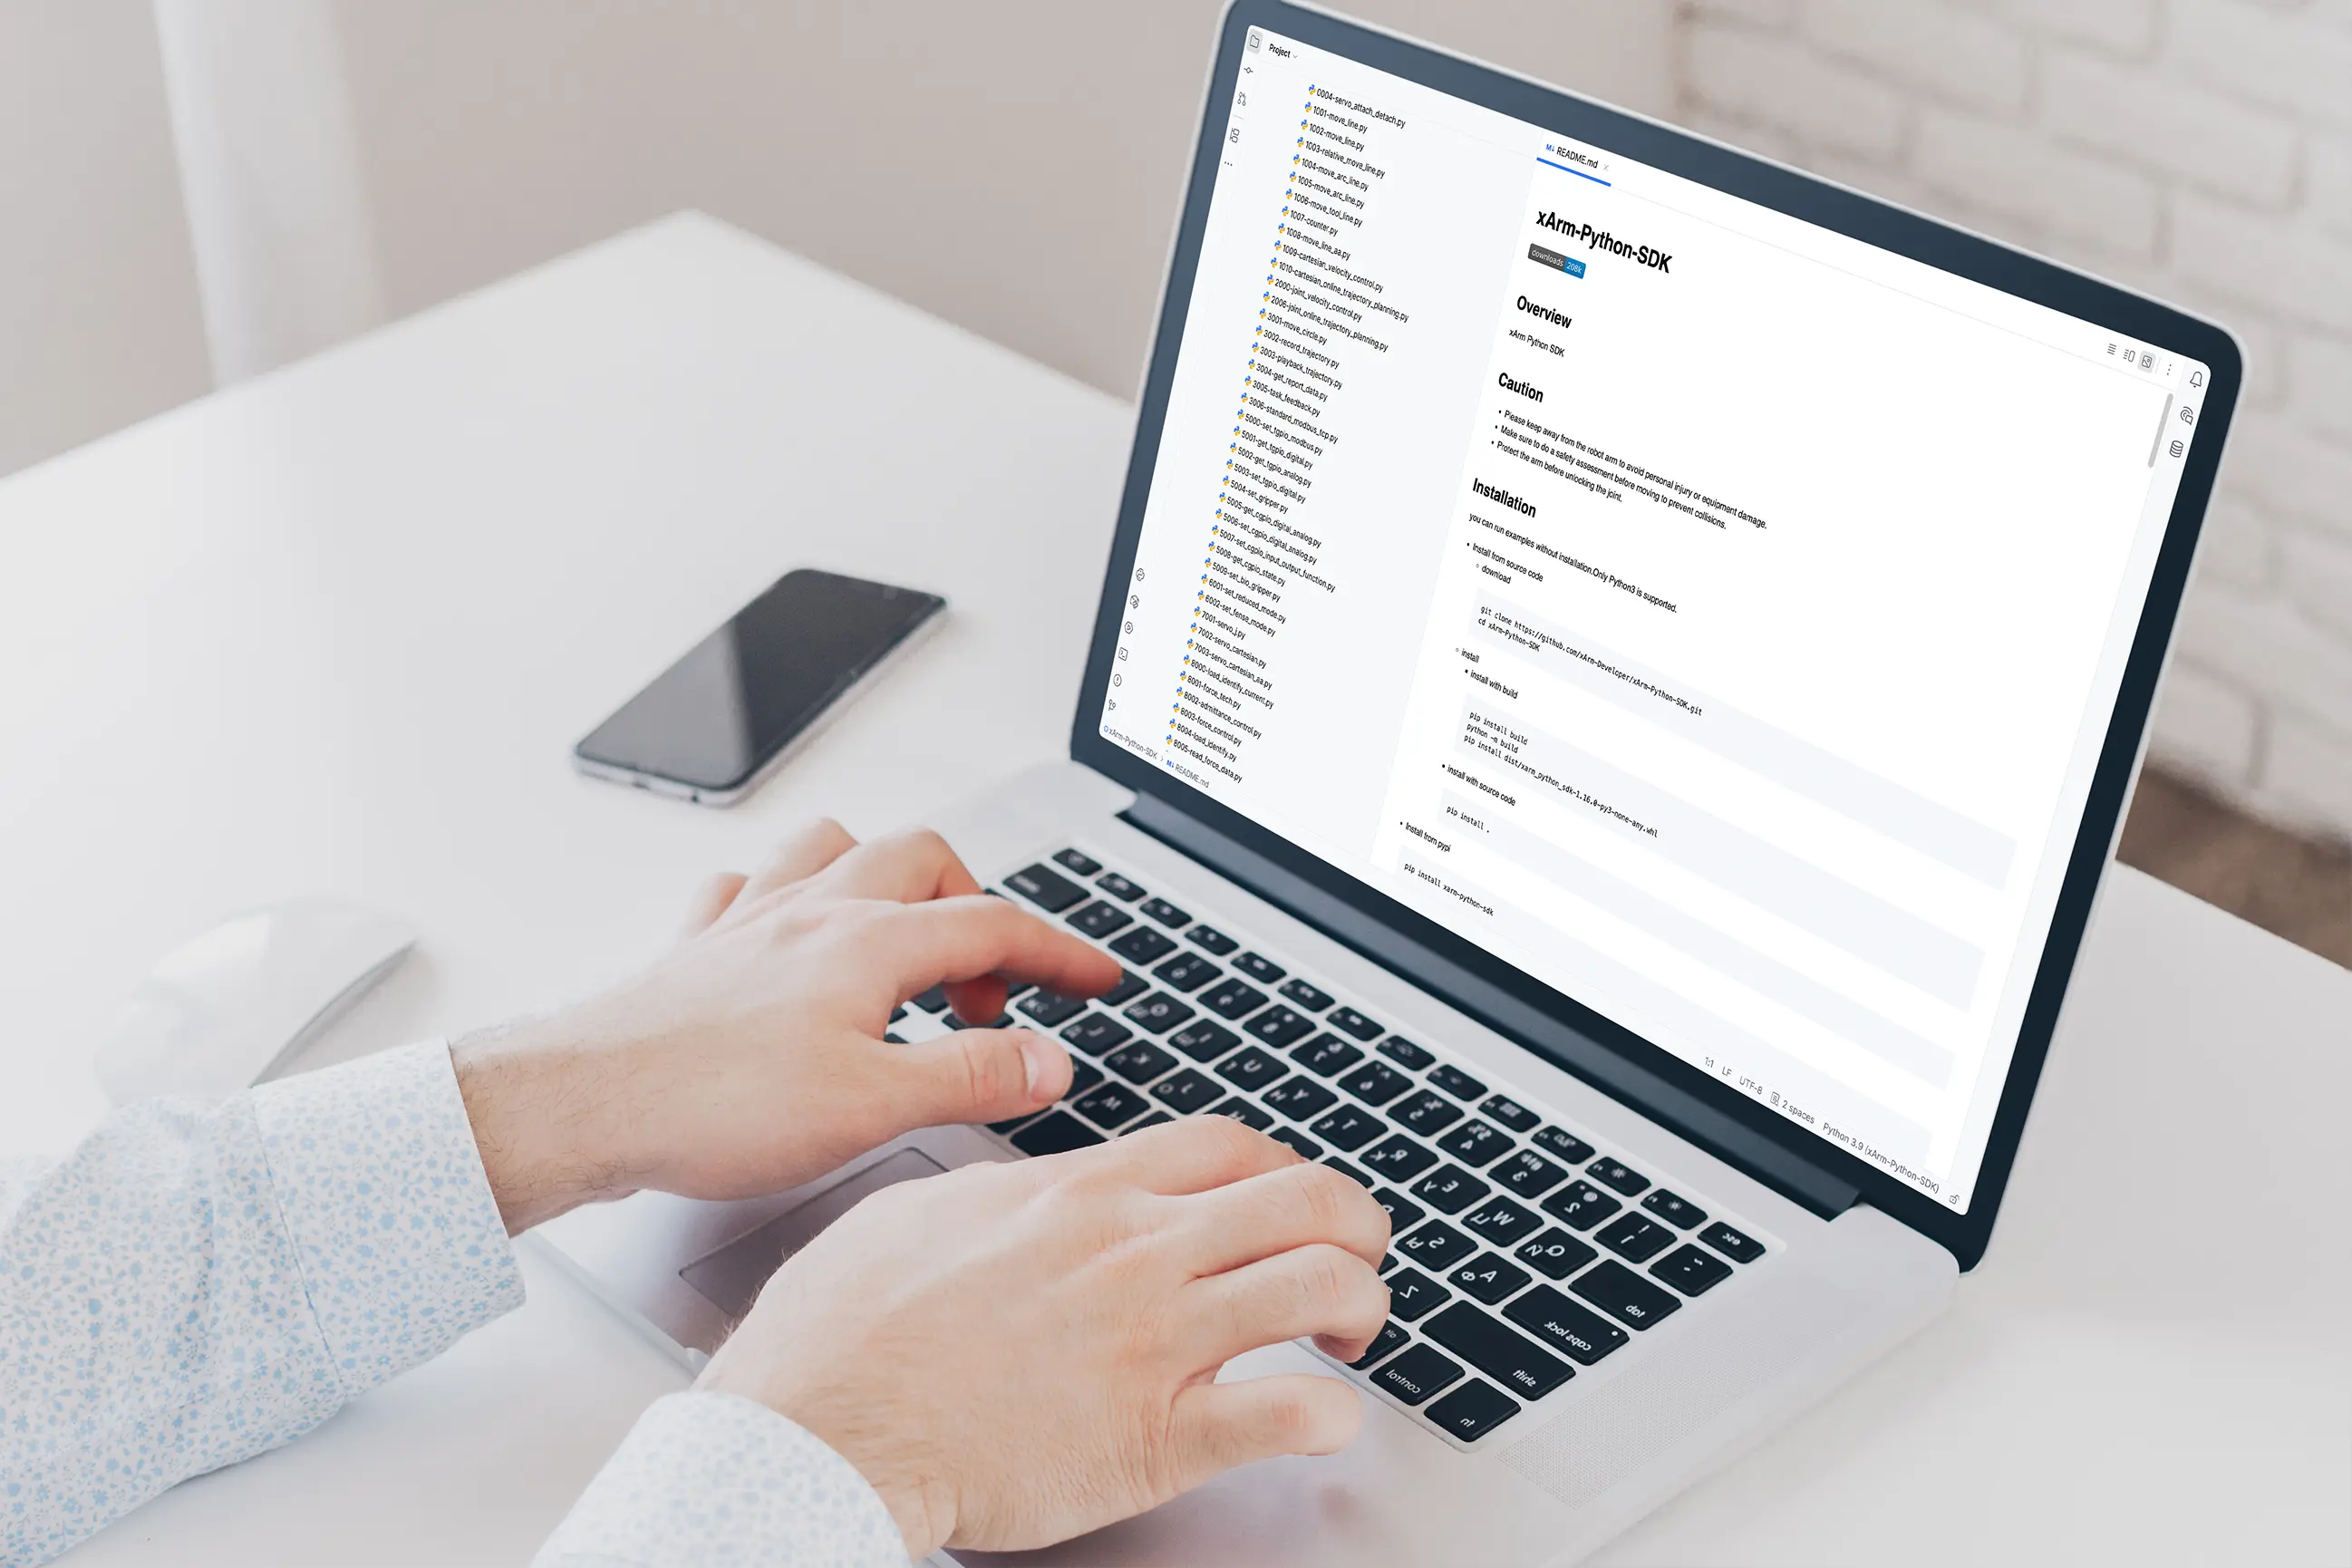
오픈소스 SDK · ROS

Windows 10+, macOS 10.10+, Ubuntu 20.04 LTS+ 환경을 지원합니다.

Python SDKPython

xArm Python SDK

가장 빠르게 로봇을 제어하는 방법. 동작, I/O, 그리퍼, 상태 조회 API와 예제를 제공합니다.

GitHub
RS485 · Modbus RTUC++

xArm C++ SDK

실시간성과 성능이 필요한 애플리케이션과 기존 C++ 시스템 통합에 적합합니다.

GitHub
ROS · ROS 2ROS / ROS 2

xarm_ros · xarm_ros2

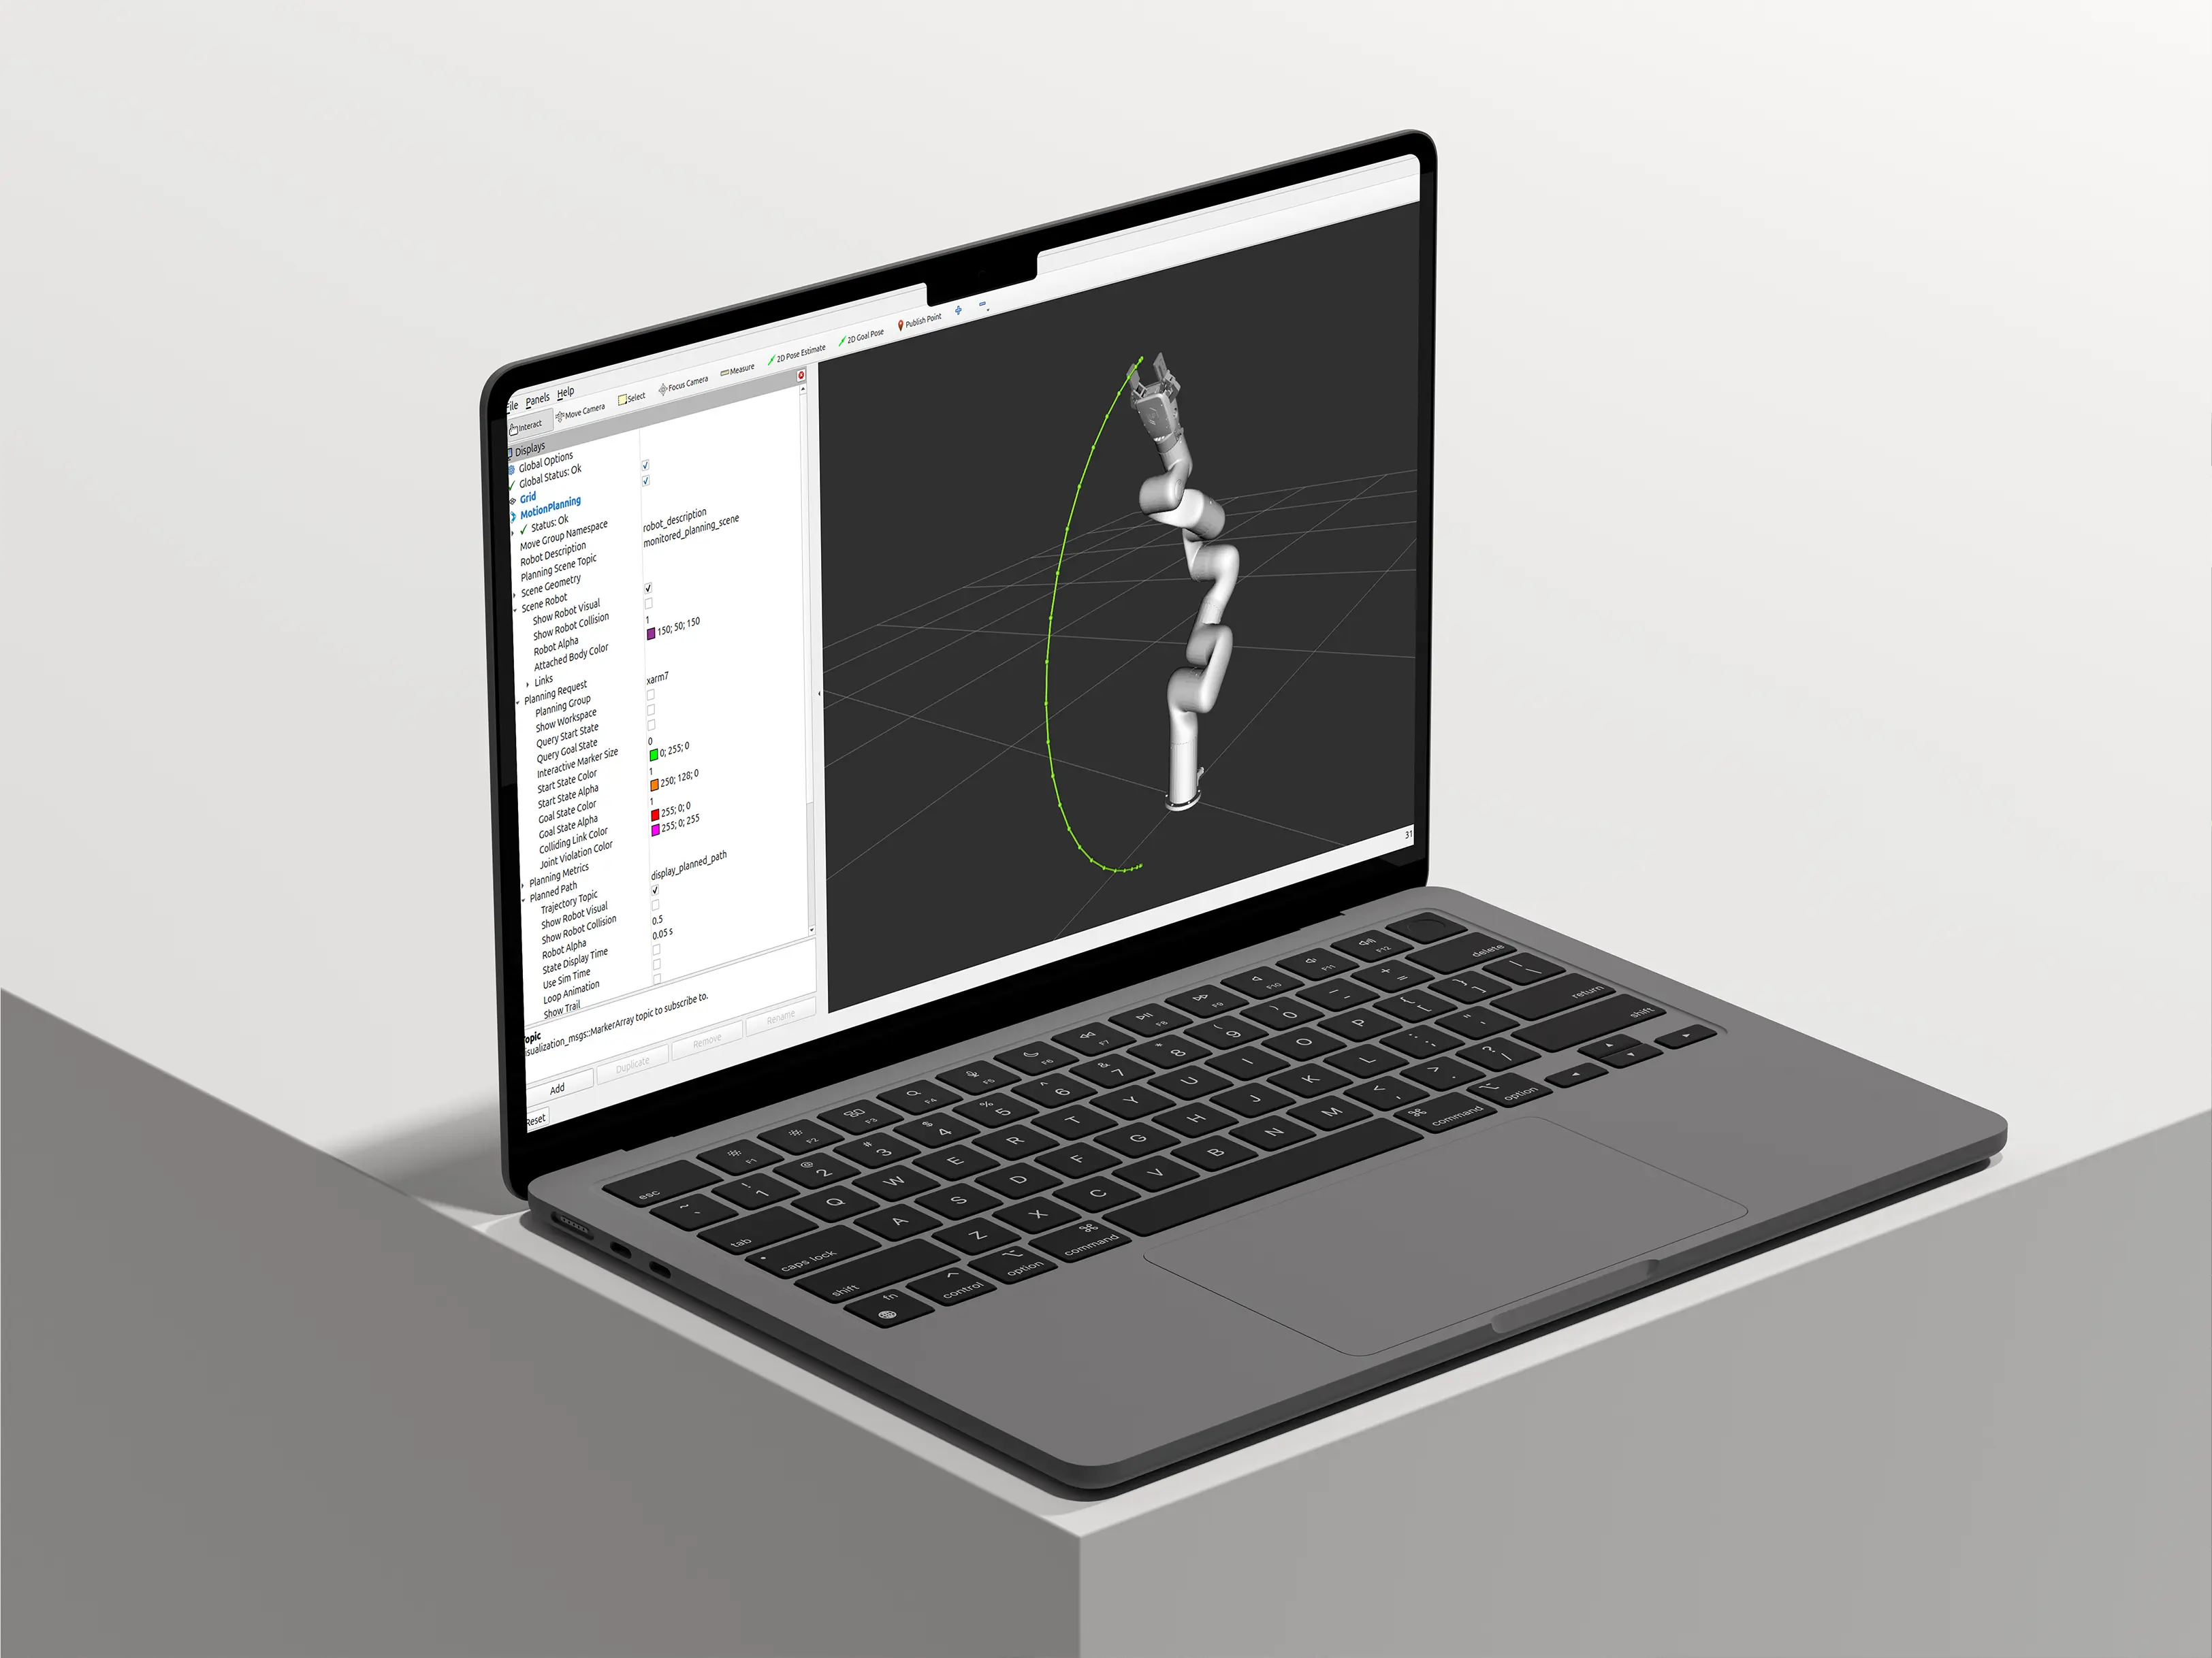
MoveIt 경로 계획, Gazebo 시뮬레이션 등 ROS 생태계와 바로 연동되는 패키지입니다.

GitHub
# pip install xarm-python-sdk from xarm.wrapper import XArmAPI arm = XArmAPI('192.168.1.200') # 컨트롤 박스 IP arm.motion_enable(True) arm.set_mode(0); arm.set_state(0) arm.set_position(x=300, y=0, z=200, roll=180, pitch=0, yaw=0, speed=100, wait=True) arm.set_gripper_position(400, wait=True) # 그리퍼 열기 arm.disconnect()
SIMULATION

시뮬레이션 지원

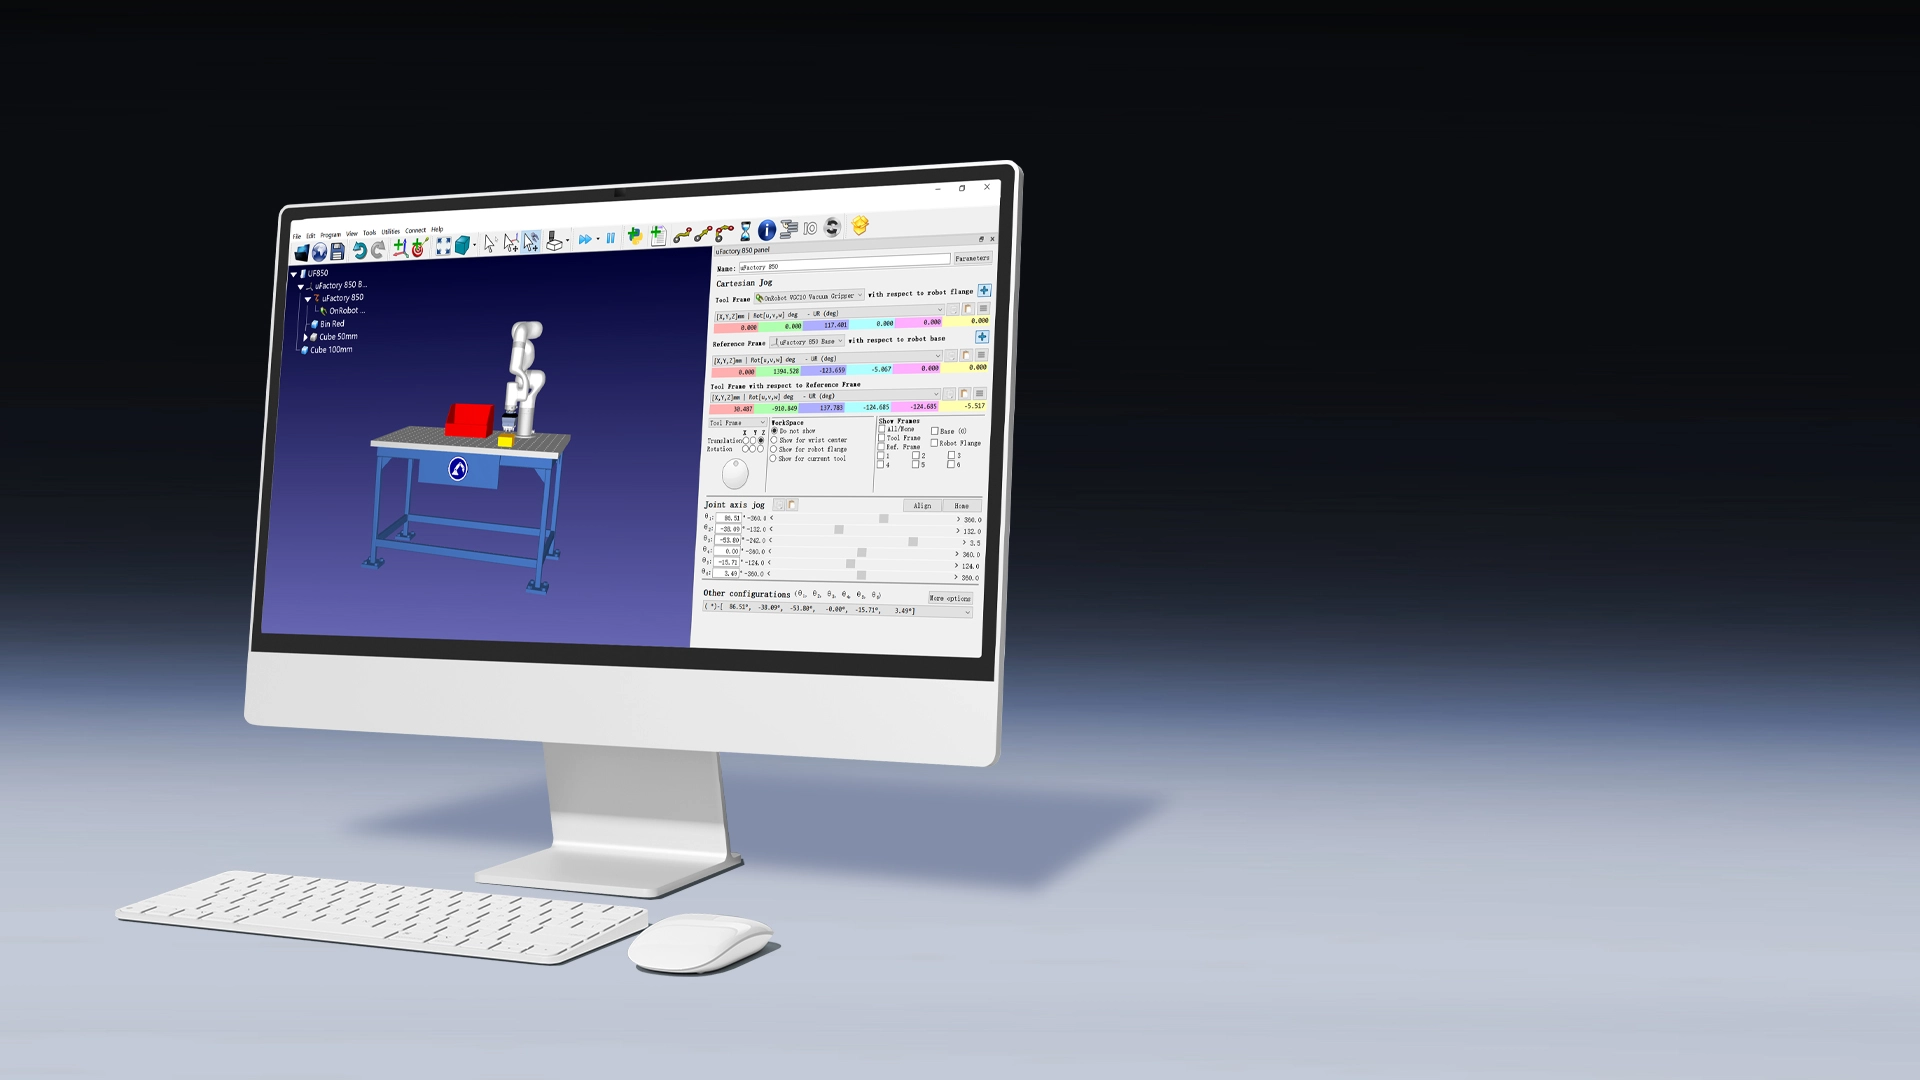
실제 로봇 없이도 동작을 설계하고 검증할 수 있습니다. FLOSYS는 로봇 메이커 공통 시뮬레이터 · 코드 제너레이터도 함께 제공합니다.

RoboDK 시뮬레이션MoveIt · RViz
GazeboRoboDKMuJoCoNVIDIA Isaac SimMoveItFLOSYS 공통 시뮬레이터
RESOURCES

개발 자료