UFACTORY / 제품 / UFACTORY xArm

UFACTORY xArm

2018년부터 이어온 합리적인 협동로봇

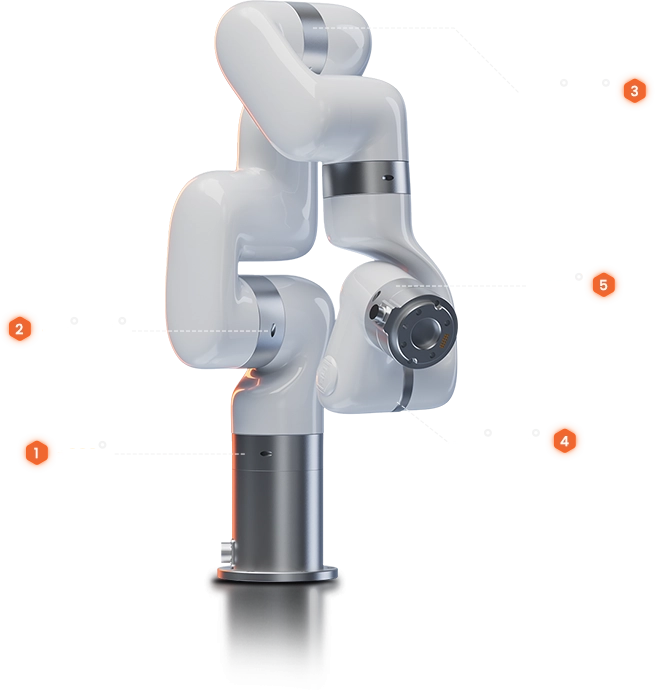
하모닉 드라이브 구동, 경량 카본 파이버 구조, 오픈소스 소프트웨어를 바탕으로 신뢰할 수 있는 자동화를 제공합니다. 5축 · 6축 · 7축 세 가지 모델 중 작업에 맞게 선택하세요.

700 mm작업반경
3–5 kg가반하중
5 / 6 / 7축
견적 · 구매 문의모델 비교
UFACTORY xArm
MODELS

세 가지 모델

xArm 5

xArm 5

5자유도로 작업반경 · 가반하중 · 가격의 균형이 뛰어난 모델. 평면 픽앤플레이스와 단순 반복 작업에 적합합니다.
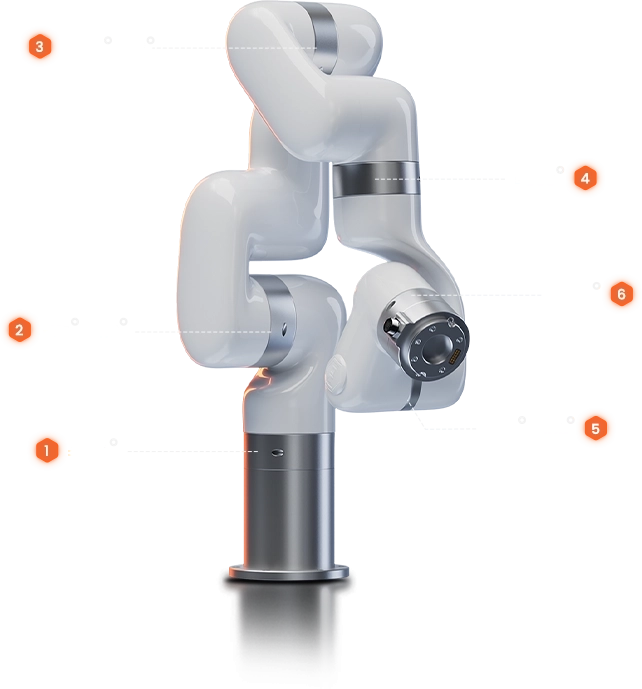
가반하중
3 kg
작업반경
700 mm
무게
11.3 kg
반복정밀도
±0.1 mm
xArm 6

xArm 6

가장 많이 선택되는 범용 모델. 6자유도, 5kg 가반하중, 700mm 작업반경으로 대부분의 경작업 자동화에 대응합니다.
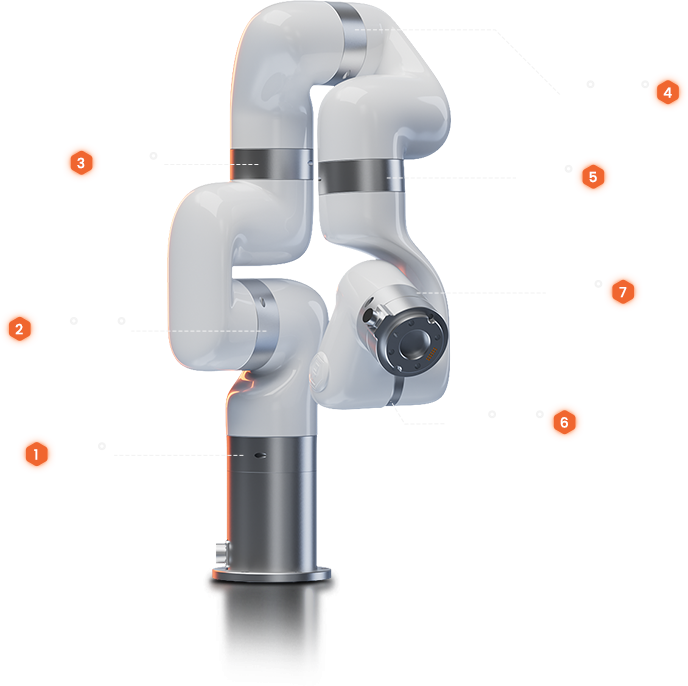
가반하중
5 kg
작업반경
700 mm
무게
12.5 kg
반복정밀도
±0.1 mm
xArm 7

xArm 7

7번째 자유도로 사람의 팔처럼 자연스러운 동작이 가능합니다. 장애물 회피, 연구 · 원격조작 분야에 적합합니다.
가반하중
3.5 kg
작업반경
700 mm
무게
14.3 kg
반복정밀도
±0.1 mm
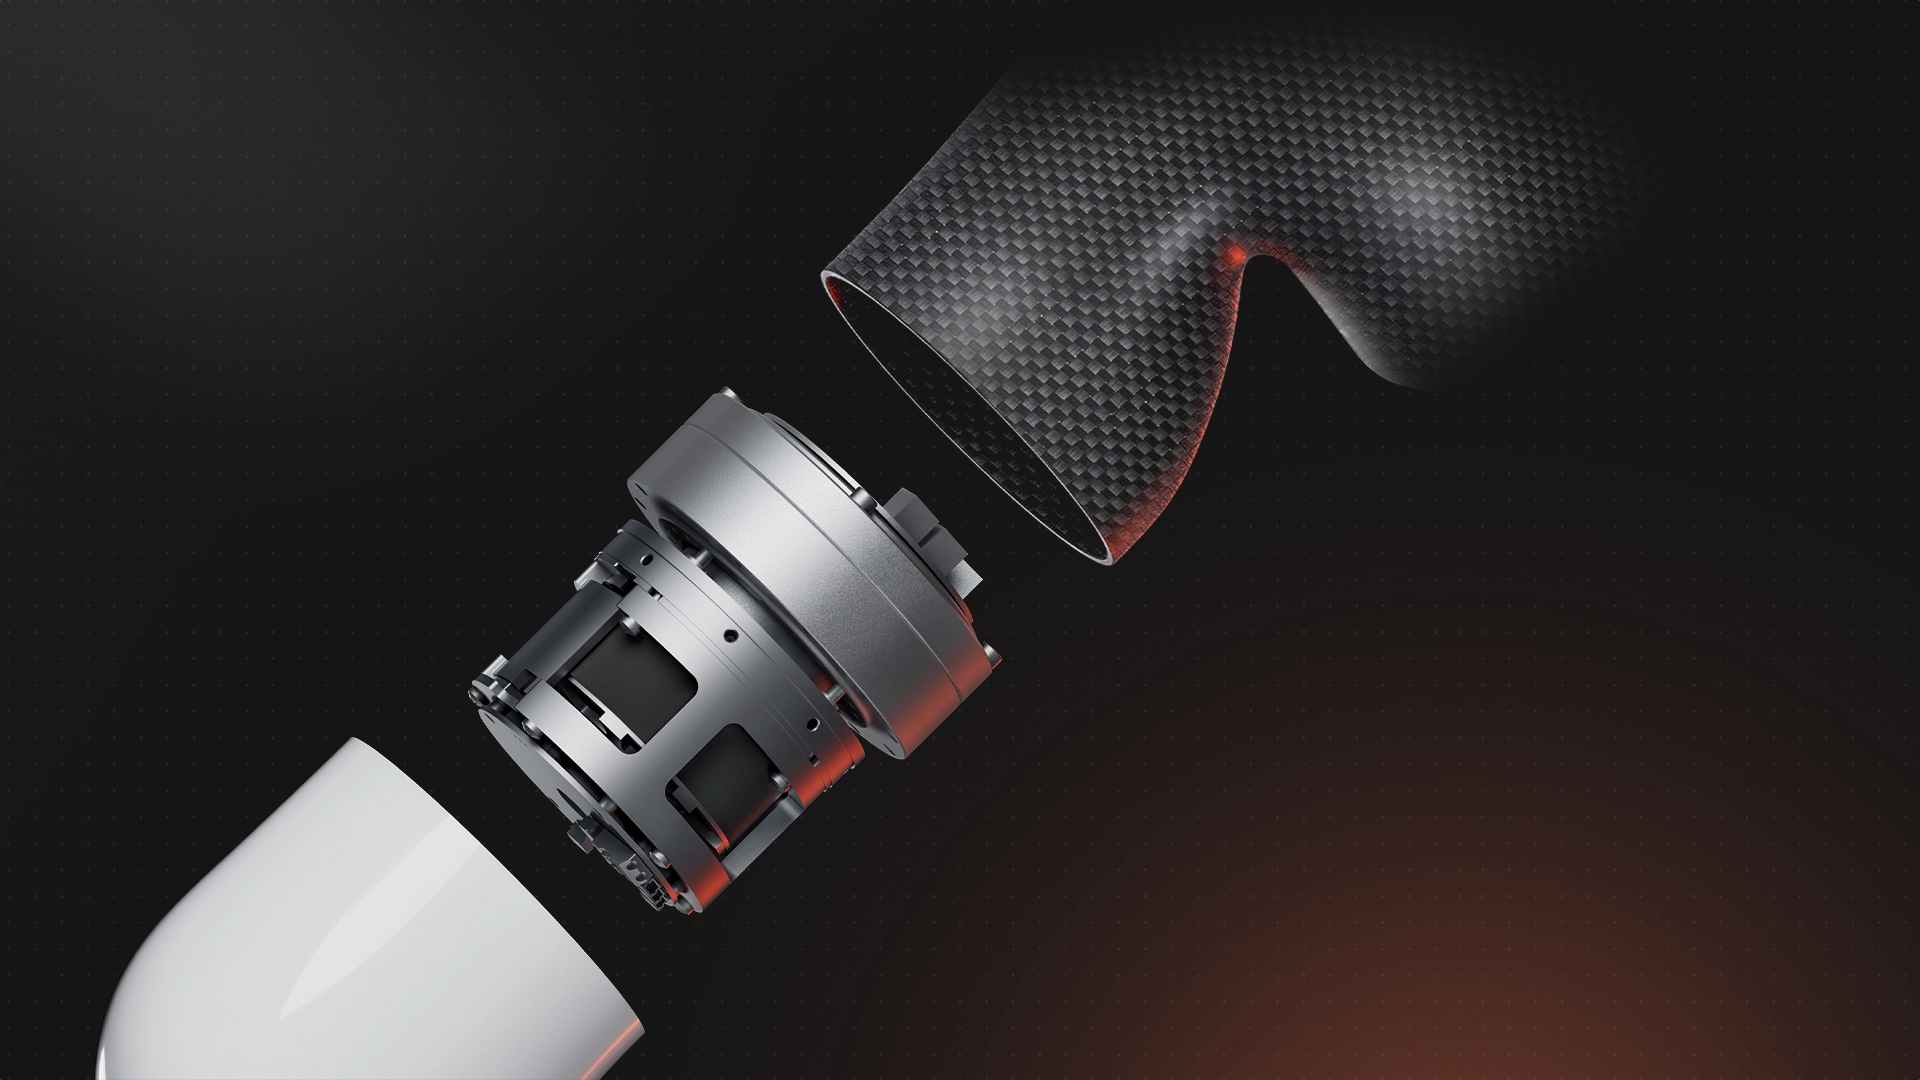
xArm 하모닉 감속기와 카본 파이버 구조

산업 현장 수준의 신뢰성

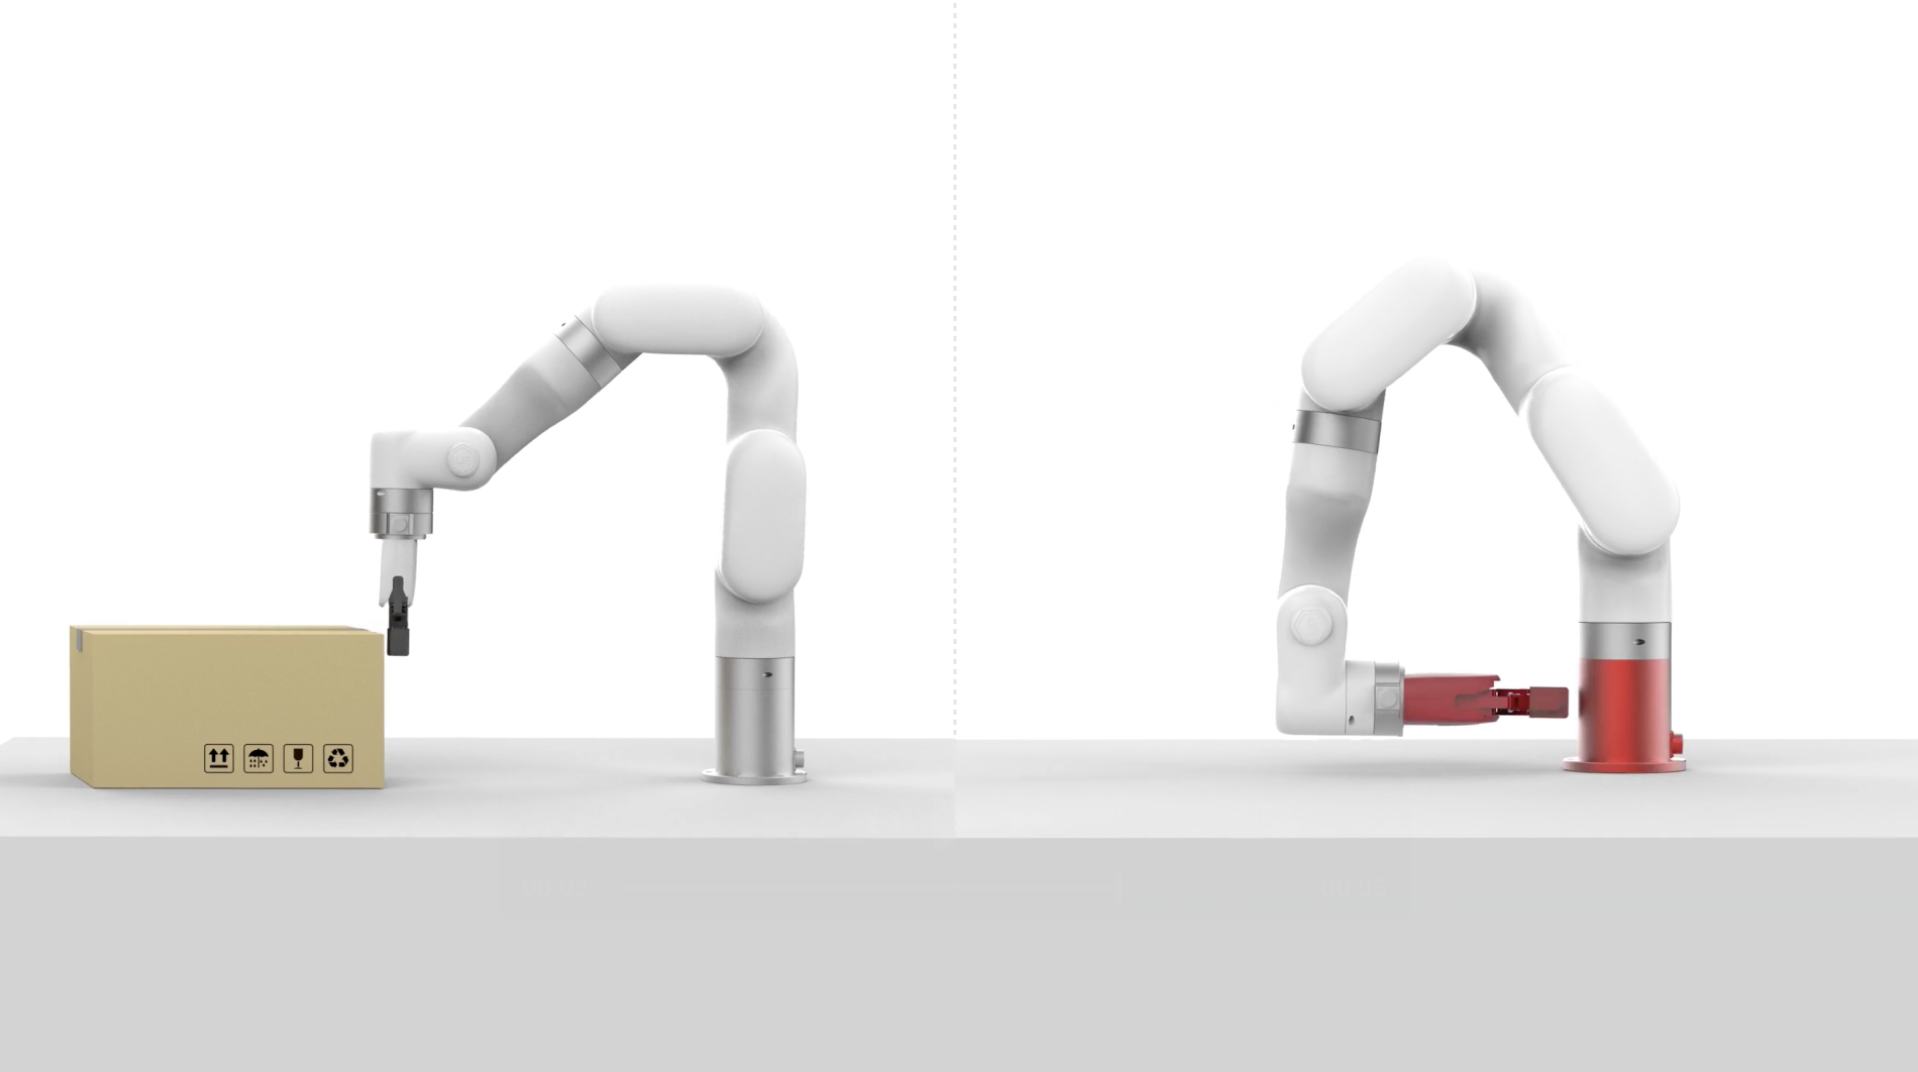
하모닉 감속기와 서보 모터로 구성된 관절이 정확하고 반복적인 동작을 보장합니다.
  • 하모닉 감속기 · 서보 모터
  • 최대 TCP 속도 1 m/s, 관절 속도 180°/s
  • 반복정밀도 ±0.1 mm
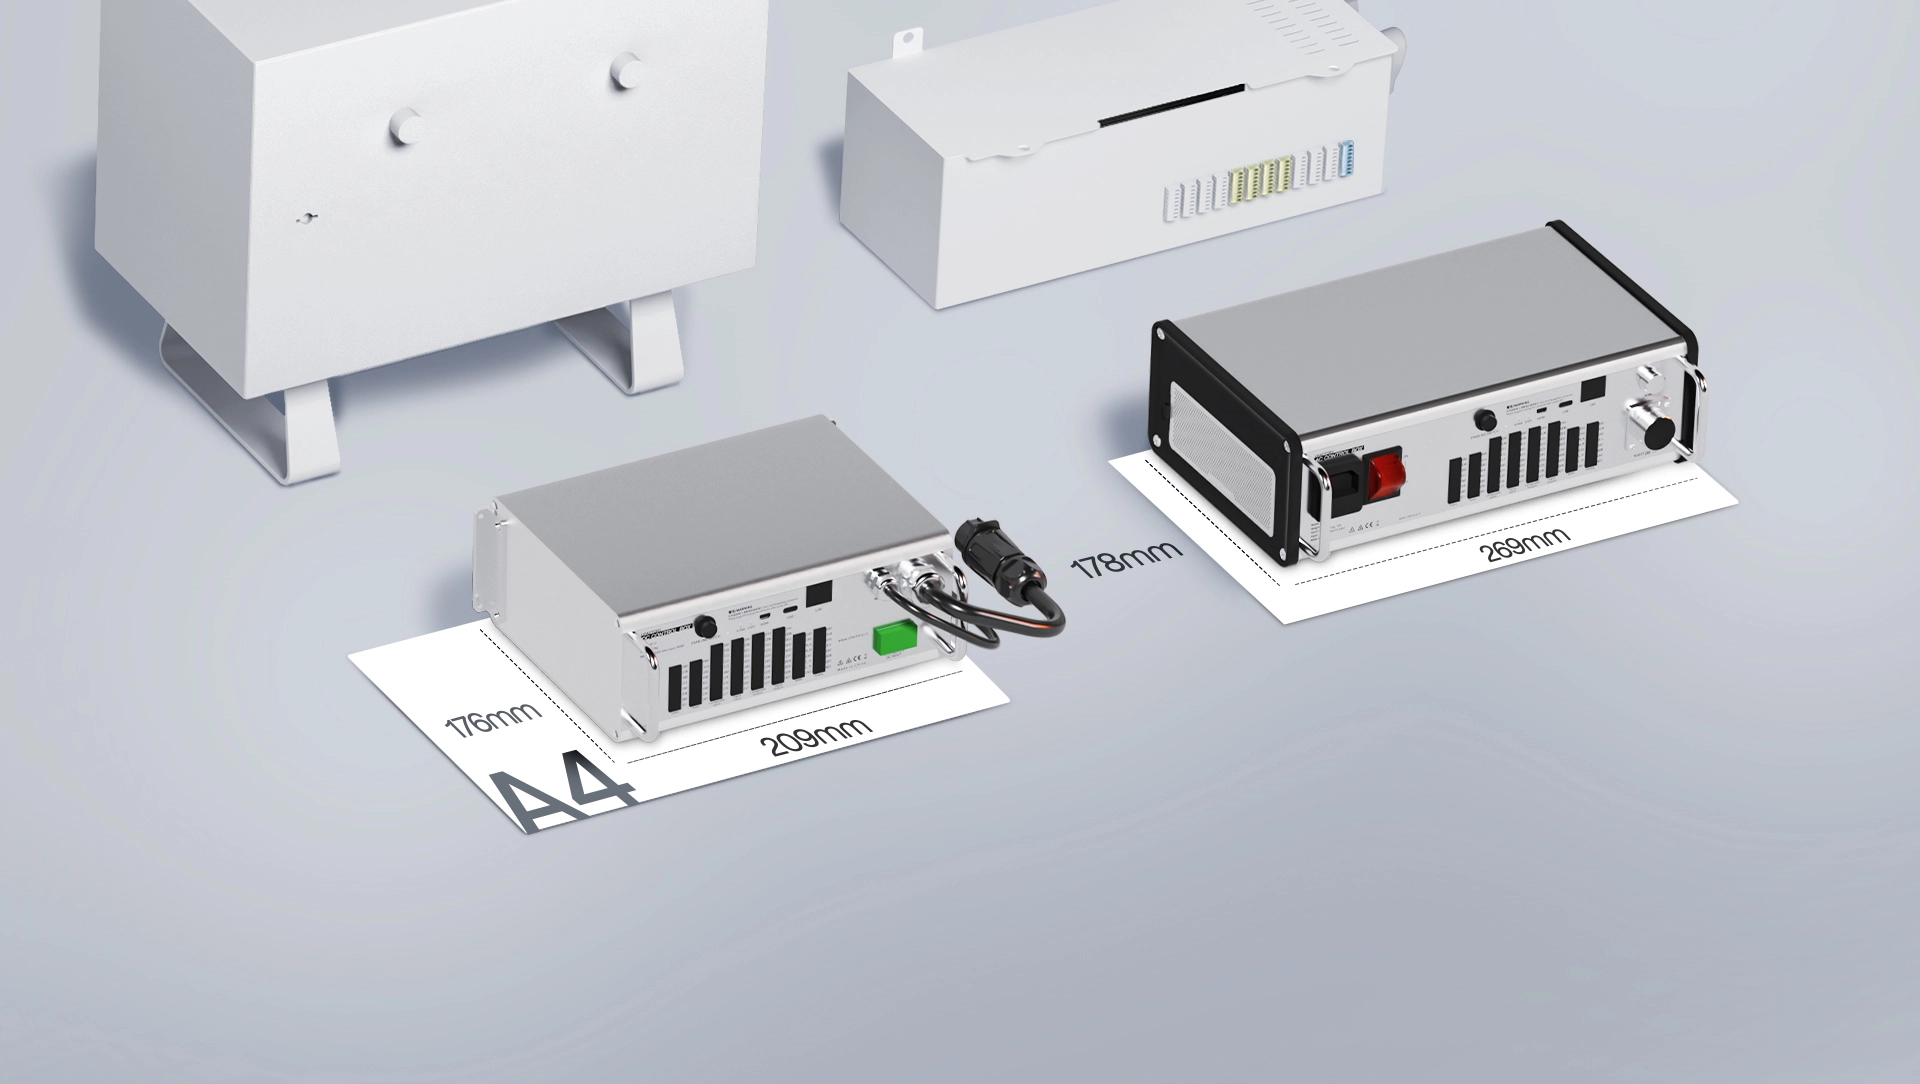
xArm AC/DC 컨트롤 박스 크기 비교

콤팩트하고 가벼운 몸체

Ø126mm 설치 면적, 11.3~14.3kg의 가벼운 무게로 테이블 · 이동식 카트 · 모바일 로봇에도 손쉽게 설치합니다.
  • AC 컨트롤 박스 269×178×86 mm / 3.4 kg
  • DC 컨트롤 박스 209×176×82 mm / 2.5 kg
  • 모든 방향 설치 지원
MoveIt · Python SDK 개발 환경

쉬운 프로그래밍 · 개발자 친화적

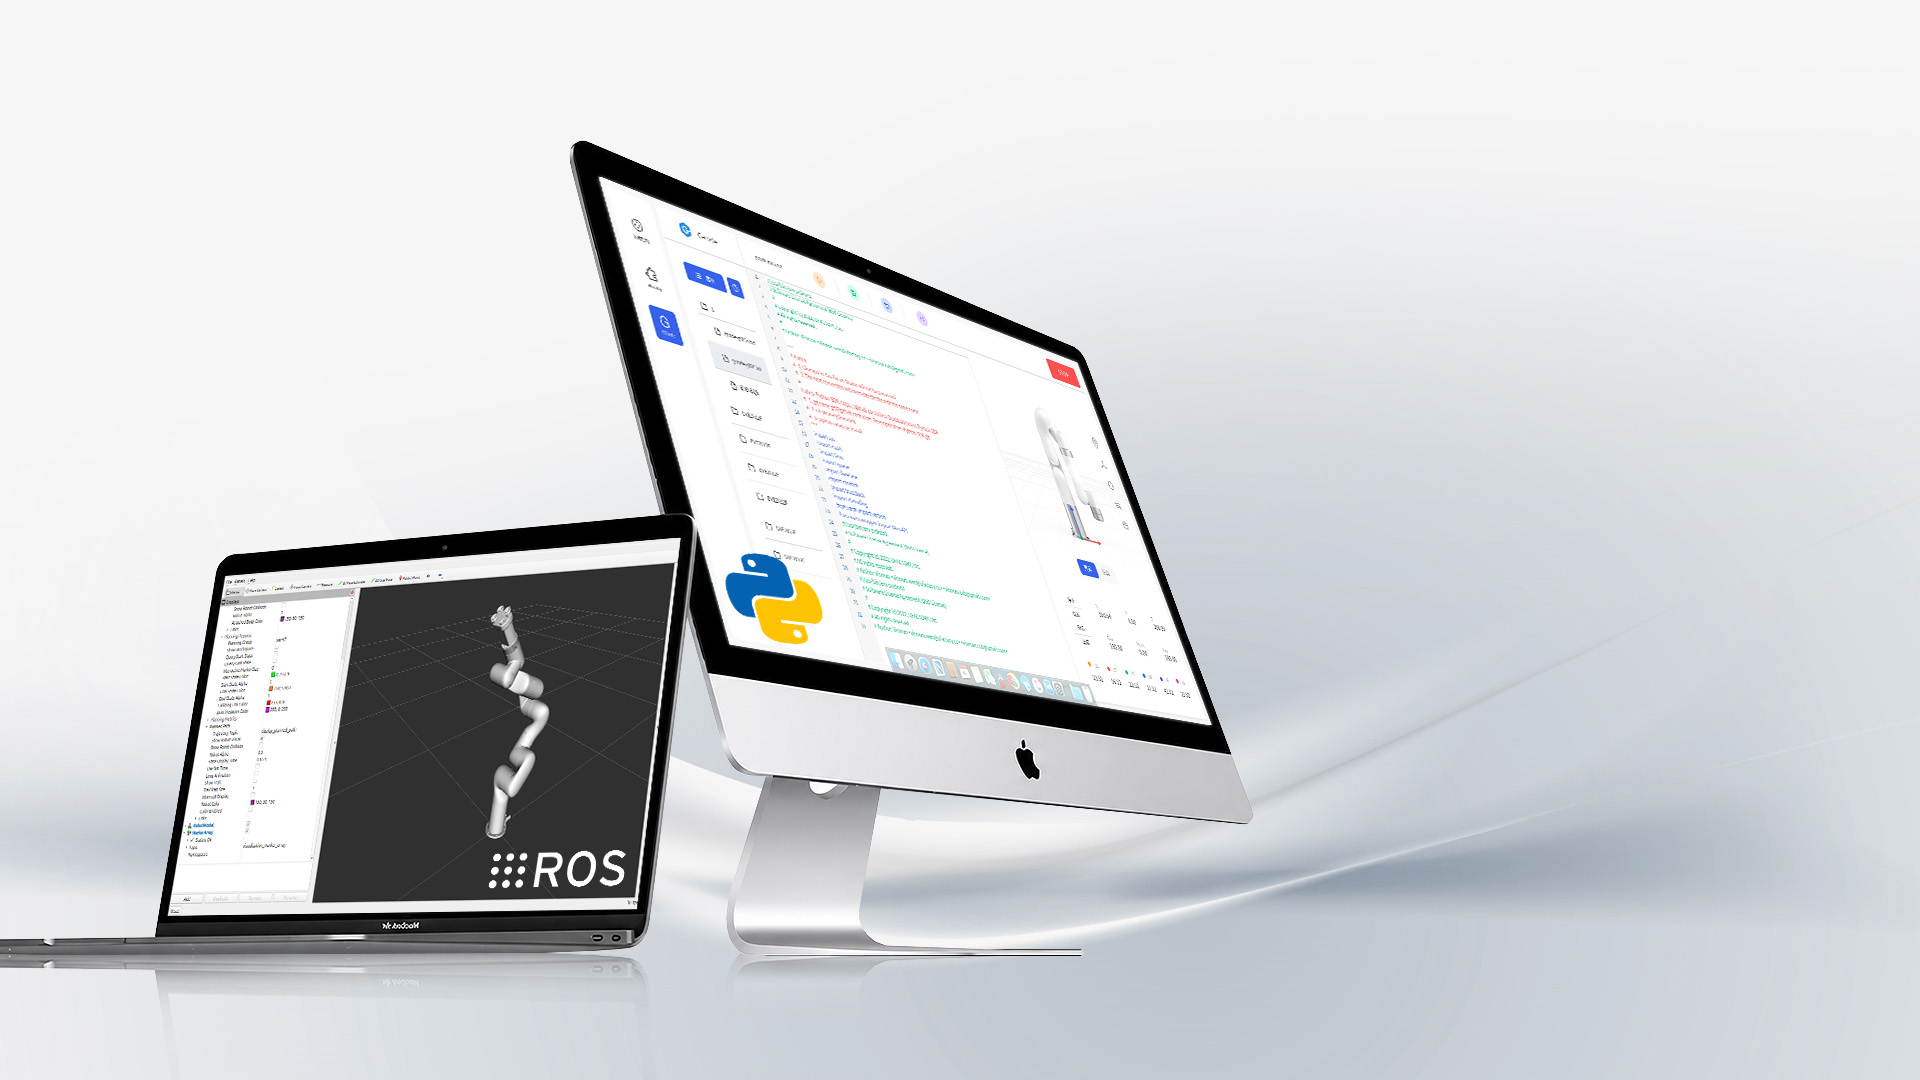
UFACTORY Studio의 블록 코딩과 핸드 가이딩으로 빠르게 시작하고, Python · C++ SDK와 ROS · ROS 2 패키지로 연구와 시스템 통합을 확장합니다.
  • Gazebo · RoboDK · MuJoCo · NVIDIA Isaac Sim 시뮬레이션
  • Modbus RTU 툴 통신 · RS-485
  • 6축 F/T 센서로 접촉 작업 확장
xArm 충돌 감지

안전 설계

충돌 감지와 자기 충돌 감지, 속도 · 범위 제한, I/O 기반 안전 정지 모드로 사람과 함께 일하는 환경을 지원합니다.

TECHNICAL SPECIFICATION

기술 사양

ACCESSORIES

호환 액세서리

Gripper G2
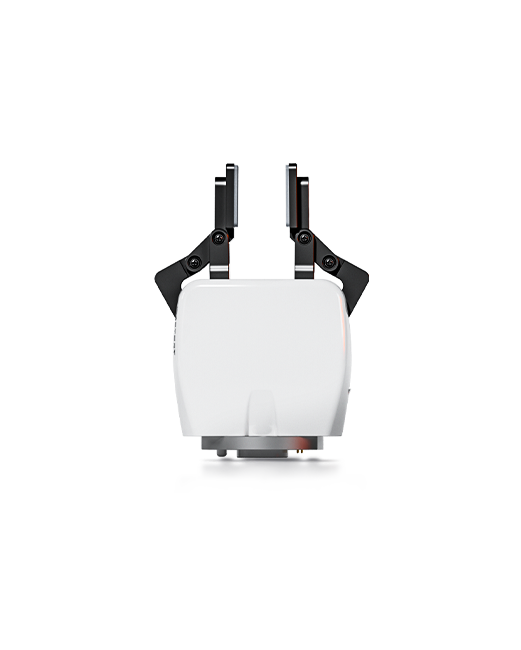
그리퍼

Gripper G2 · BIO Gripper G2

2핑거 평행 그리퍼와 웰플레이트 등 얇고 섬세한 물체용 BIO 그리퍼

자세히
Vacuum Gripper
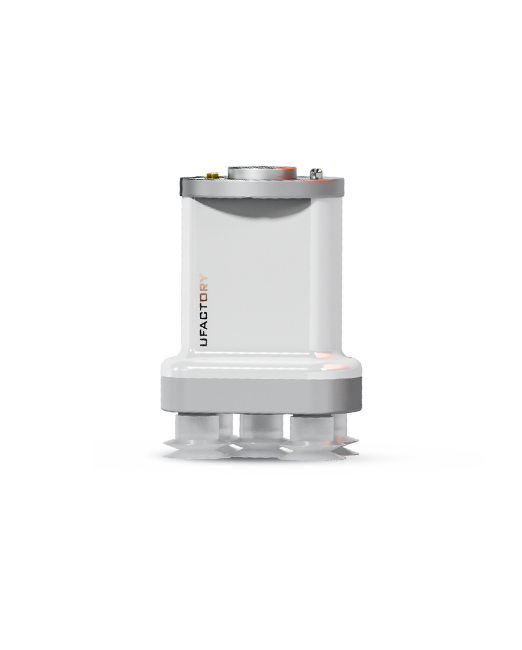
그리퍼

Vacuum Gripper

박스 · 유리 · 판금 · 플라스틱 등 평평하거나 불규칙한 물체의 흡착 이송

자세히
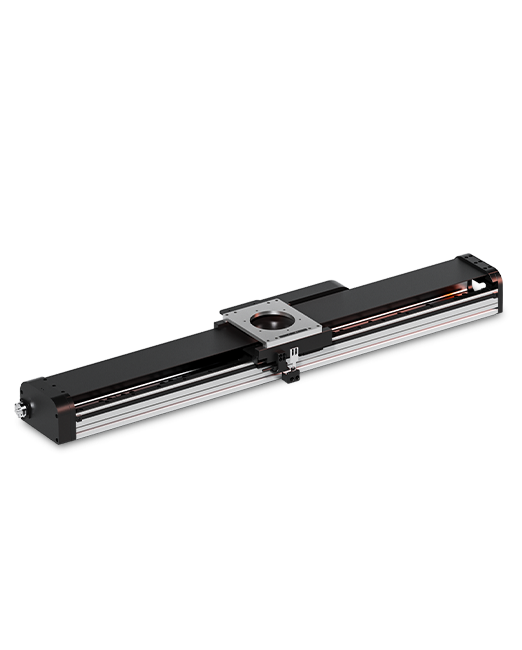
리니어 모터
확장

다이렉트 드라이브 리니어 모터

xArm의 7번째 축으로 동작하며 작업 영역을 700mm 또는 1500mm 확장

자세히
DOWNLOADS

자료 다운로드

xArm 5 · 6 · 7, 어떤 모델이 맞을까요?

작업 내용을 알려주시면 최적의 모델과 구성을 추천해 드립니다.

견적 · 구매 문의